사람이 손으로 하던연마 공정,로봇으로 옮길 수 있습니다.
핵심은 접촉력입니다.
숙련 작업자는 제품 형상, 표면 편차, 연마재 상태에 맞춰 손으로 힘을 조절합니다. PushCorp는 Robot 공정에서도 Tool과 Workpiece 사이의 접촉 조건을 제어하는 방향으로 연마 자동화를 검토합니다.
CORE EQUIPMENTForce Device + Servo Spindle / Tool
혹시 이런 문제가 있습니까?
설비는 같은 경로를 반복하지만, 실제 제품과 Tool의 접촉 조건은 매번 같지 않을 수 있습니다. 문제를 선택해 해결 방식과 실제 공정을 확인하세요.
로봇 연마 자동화로 달라지는 제조 현장
반복 작업부터 품질 관리, 생산 효율까지. PushCorp 자동화 솔루션으로 제조 공정의 경쟁력을 높이세요.
인력 운영 효율화
반복적인 연마 작업을 자동화하여 숙련 인력을 더 중요한 공정에 집중시킬 수 있습니다.
작업환경 개선
분진·불꽃·진동을 동반하는 연마 작업에서 작업자의 직접 작업 부담을 줄입니다.
일관된 가공 품질
접촉력과 공구 회전 조건을 관리하여 가공 편차와 재작업을 줄입니다.
생산 효율 향상
반복 공정의 자동화로 생산 병목을 완화하고 생산 흐름을 안정화합니다.
운영 비용 절감
불량, 재작업, 연마재 낭비를 줄여 장기적인 제조 비용 개선을 지원합니다.
PushCorp · Redefining the Grind, p.4
같은 경로라도 실제 접촉 조건은
달라질 수 있습니다.
Robot Path는 기준 위치를 만들고, Force Compliance는 Tool이 표면과 만나는 방향의 차이에 대응합니다.
Robot과 Tool 사이에
접촉 조건을 설계합니다.
1993년부터 로봇 연삭·샌딩·표면 마감용 공구를 개발해 온 PushCorp. 접촉력 제어와 회전 조건을 로봇 동작·연마재와 연결합니다.
PushCorp는 로봇 기반 연마 공정의 Force Compliance Device·서보 스핀들·공정 Tool을 제공합니다. 공구와 가공물 사이의 힘, 회전수와 토크를 관리해 반복 가능한 가공 조건을 구성합니다.
Closed-loop Feedback
설정 Force를 기준으로 제어
Pneumatic / Open-loop
공기압 기반의 단순 Compliance 구성
상세 구성은 Application Review에서 공정 조건을 기준으로 선정합니다.
실제 Force Device에 공정 성격에 맞는 Tool 또는 Spindle을 조합하는 구조입니다.


RPS100
Surface Finishing
STC1202
Material Removal로봇 셀을 구성하는 5가지 요소
경로와 이송
공구의 위치·자세·이동속도를 반복 수행합니다.
가압력과 회전
Force Device와 Spindle 또는 공정 Tool을 조합합니다.
소재와 표면
소재 제거량과 목표 표면에 맞는 연마재를 사용합니다.
위치 정보 연계
가공물의 위치·형상 정보를 공정에 연결합니다.
셀 동작의 연결
로봇·공구·센서의 순서와 동작을 통합합니다.
PushCorp는 가공 Tool에 집중하고, 로봇·치구·제어·주변 장치는 시스템 통합 단계에서 연결합니다. · 브로슈어 p.6–7, 14
공정에서 시작하는
제품 조합
가공 목적에서 출발하는 XSeries. Force Device와 Spindle·공정 Tool을 연마재와 조합해 연삭, 샌딩, 폴리싱의 반복 조건을 구성합니다.
GrindXRobotic Tooling Solutions
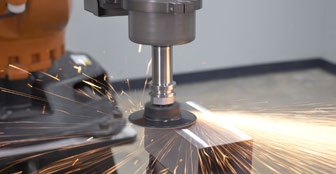
용접부와 금속 표면의 제거 가공을 자동화합니다. 제거량과 디스크·벨트 형식에 맞춰 경부하부터 고부하까지 구성합니다.
- 접촉력과 회전 조건의 표준화
- 반복 연삭의 작업자 부담 완화
대표 구성 4종 보기
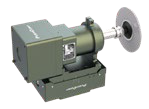
 소형 부품 / 경부하AFD120 + STC1202
 대형 부품 / 중부하AFD310 + STC0605-BT30
- 디스크 / 고부하 제거AFD1240 + STC1015
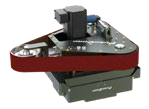 벨트 / 고부하 제거AFD1240 + RBS372
SandXRobotic Tooling Solutions
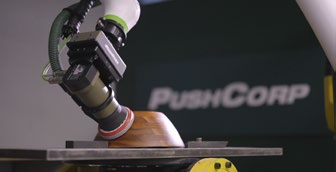
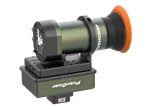
도장 전 전처리와 곡면 샌딩, 입도별 다단계 마감을 구성합니다. 제품 형상과 목표 표면에 맞춰 패드·연마지·가압 조건을 연결합니다.
- 일정한 압력과 가공 범위 관리
- 과도한 샌딩과 재작업 부담 완화
대표 구성 3종 보기
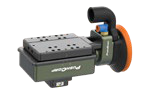 넓은 평면AFD62 + RPD100
- 복잡한 곡면AFD120 + SM1202-ROS
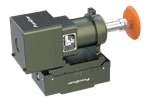 여러 단계의 가공AFD310 + STC1503-BT30
FinishXRobotic Tooling Solutions
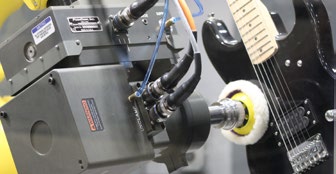
브러시 결 마감에서 미러 폴리싱까지, 스테인리스·알루미늄 부품의 목표 외관을 만듭니다. 휠·벨트·버핑 공정과 연마 단계를 조합합니다.
- 표면 결·광택의 일관성 관리
- 반복 폴리싱과 수작업 피로 완화
대표 구성 4종 보기
 #4 결 마감AFD310 + STC0605-BT30
- 미러 폴리싱AFD1240 + STC0612-BT40
 휠 브러시 마감AFD620 + STC1015
 벨트 브러시 마감AFD1240 + RBS372
제조사 공개 공정 사진과 대표 제품 조합 · Redefining the Grind, p.10–15
어떤 공정을 검토할 수 있습니까?
공정을 선택해 제조사의 실제 가공 사진, 공식 영상과 장비 구성을 확인하세요.
이 공정의 시스템·제품 구성 보기
제조사 공개 자료 · Redefining the Grind, p.11–15 · 국내 익명 실적은 07번에서 확인할 수 있습니다.
PushCorp 적용 실적
자동차 부품, 금속 가공 및 표면 마감 공정에 적용된 PushCorp 솔루션을 소개합니다.
공정에 맞는 구성은
어떻게 다를까요?
소재를 얼마나 제거할지, 어떤 표면을 만들지에 따라 Force·Spindle·연마재 조합을 선택합니다.
도입 효과는
실제 공정으로 확인합니다
수작업 연삭의 병목을 로봇 가공으로 전환한 제조사 공개 사례입니다. 처리량, 마감 일관성과 작업자의 역할이 어떻게 달라졌는지 확인하세요.
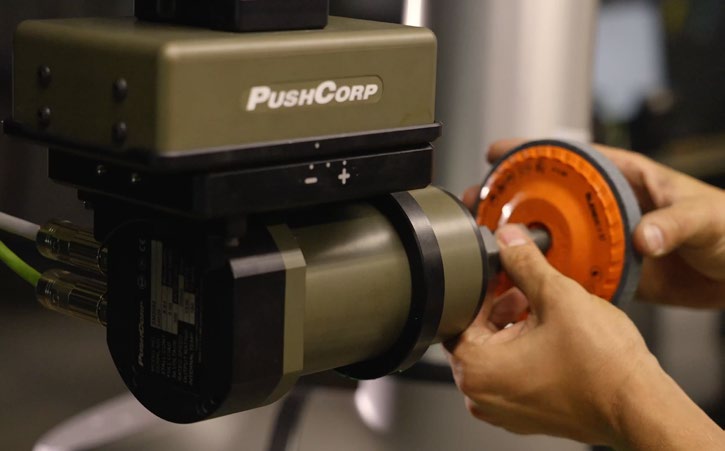 제조사 공개 해외 사례
Backwoods Adventure Mods
용접 작업자가 연삭까지 병행하던 오프로드 차량 액세서리 제조업체입니다. PushCorp 엔지니어링 지원과 데모를 거쳐 Servo Spindle·Active Force Compliance 기반 로봇 연삭을 도입했습니다.
- 수작업 연삭의 생산 병목과 작업자별 마감 편차를 해결 과제로 설정했습니다.
- 가공 공정을 분리해 용접 작업자가 용접에 집중하도록 운영을 바꿨습니다.
Backwoods Adventure Mods · 제조사 발표 해외 사례 · Redefining the Grind, p.16–17
가장 큰 제품 모델에서 보고한 처리량 증가
수작업 방식에 따른 표면 마감 편차 감소
연삭 부담을 분리하고 인력을 효율적으로 배치
투자회수 검토 시 확인할 비용 항목
초기 설비비뿐 아니라 작업 시간, 운영 인원, 연마재, 유지보수, 에너지, 가동률과 품질 비용을 함께 비교합니다.
공정 정보만 주시면,
필요한 구성부터 검토합니다.
현재 공정과 목표 표면을 정리한 뒤, 제조사 데모랩의 샘플 가공과 결과 보고서로 구성 방향을 구체화합니다.
공정과 샘플 정리
소재 · 형상 · 현재 작업 · 목표 품질
공정 사진과 가공물, 현재 Tool·연마재, 해결할 문제를 정리합니다. 대상 샘플과 데모 조건을 협의합니다.
샘플 가공·조건 조정
연마재 · Tool · Force · RPM · 이송
제조사 데모랩에서 실제 부품으로 연마재·공구·장비·가공 조건의 조합을 시험하고 조정합니다.
결과 보고서·구성 제안
추천 공정 · 시험 데이터 · 시스템 구성
추천 공정과 시험 데이터가 담긴 보고서를 바탕으로 사내 도입 또는 시스템 통합업체와의 구성을 구체화합니다.
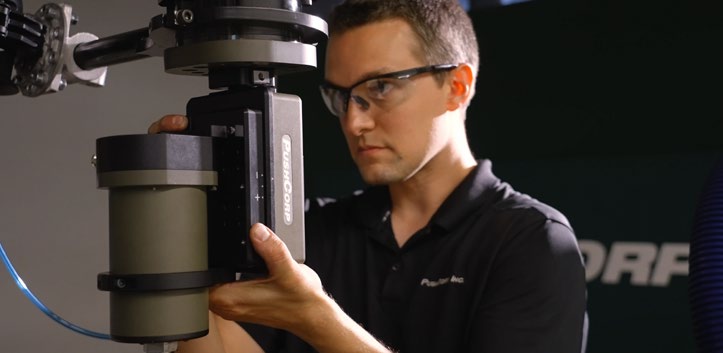
실제 부품으로 공정 조건을 확인합니다
PushCorp 제조사 데모랩은 샘플 부품을 기반으로 연마재·공구·장비·가공 변수를 연결합니다. 시험 결과는 장비 선정과 시스템 통합의 기준이 됩니다.
제조사 데모랩·공정 검토 절차 · Redefining the Grind, p.20–23
현재 공정 사진
한 장부터 보내주세요.
모델을 먼저 고를 필요 없습니다.
현재 공정과 해결하고 싶은 문제부터 확인합니다.
자주 묻는 질문
로봇 전문지식이 없어도 시작할 수 있나요?
현재 수작업 공정과 해결할 문제부터 정리하면 됩니다. PushCorp의 공구·공정 기술과 시스템 통합 파트너의 로봇·설비 설계를 연결해 구체화합니다.
XSeries는 완성형 로봇 셀인가요?
XSeries는 Force Device와 Spindle 또는 공정 Tool의 대표 조합입니다. 로봇·치구·제어·집진·안전 설비는 시스템 통합 단계에서 구성하며, 기존 통합업체와도 협업할 수 있습니다.
기존 Robot Cell에도 적용할 수 있나요?
로봇의 가반하중·모멘트, 작업 공간, 공구 장착 방향과 공정 순서를 확인해 기존 셀에 연결할 구성을 검토합니다.
지금 쓰는 연마재를 사용할 수 있나요?
현재 연마재의 규격·입도·허용 속도와 목표 표면을 확인합니다. 기존 연마재의 활용과 로봇 공정에 적합한 다른 조합을 함께 검토합니다.
중소 제조업체도 검토할 수 있나요?
반복 작업량, 인력 투입, 품질 편차와 공정 병목을 기준으로 적용 범위를 정합니다. 한 공정부터 자동화하고 기존 설비·작업 흐름과 연결하는 방식으로 접근할 수 있습니다.
자동화의 투자 효과는 어떻게 검토하나요?
초기 설비비와 함께 작업 시간·운영 인원·재작업·연마재·유지보수·가동률을 비교합니다. 현재 수작업 비용과 목표 생산 조건을 정리하는 것이 먼저입니다.
작업자의 역할은 어떻게 바뀌나요?
로봇은 반복적이고 부담이 큰 가공을 담당하고, 작업자는 공정 설정·품질 확인·설비 관리에 집중하는 방향으로 작업을 구성합니다.
실제 부품으로 먼저 시험할 수 있나요?
대상 부품과 목표 가공면을 정리해 제조사 Demo Labs의 샘플 가공 절차를 협의합니다. 추천 공정과 시험 결과 보고서를 장비·시스템 구성에 활용합니다.
도면이 없어도 검토를 요청할 수 있나요?
공정 사진이나 영상, 가공물의 재질·형상, 현재 공구와 작업 방식부터 보내주세요. 목표 표면과 해결할 문제를 함께 알려주시면 검토가 빨라집니다.
어떤 정보를 미리 정리하면 좋나요?
공정 종류, 소재, 품종 수, 작업 인원·가공 시간, 현재 로봇과 연마재, 품질 문제를 정리해 주세요. 사진이나 영상은 문의 메일에 첨부할 수 있습니다.
고객 FAQ · Redefining the Grind, p.18–21